
人形机器人行业,灵巧手赛道的比拼一直非常火热。各大厂商的演示视频里,机器人手指能流畅拧瓶盖、捏鸡蛋、插插头,动作精准又灵活,技术成熟度越来越高。但行业内都清楚一个残酷事实,造出一只用来展示的样机很简单,可实现稳定、规模化量产并不容易。
灵巧手的机械结构设计固然是核心难题,不过,真正让产业化受阻的,实际上是在小小的手掌空间里,高密度零部件堆叠所引发的一系列系统性工程问题。在成年人手掌那么大的有限空间里,灵巧手得硬塞进十几套微型的驱动、传动、传感、线路、控制和散热组件。这些零件可不是简单拼一拼装一装,而是公差、发热、布线、承重相互制约的复杂系统,单个零件的一点点细微误差,都会顺着传动结构一层一层放大,削弱精度。
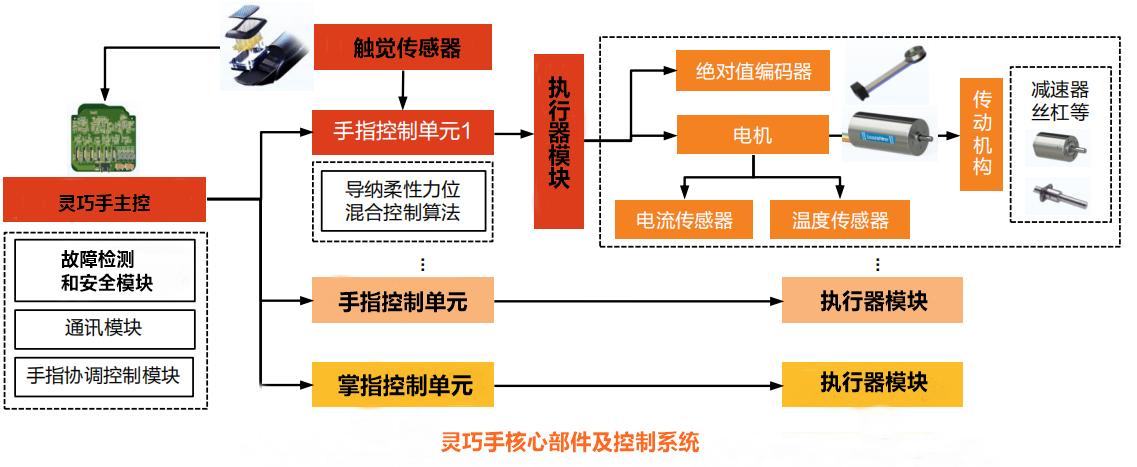
零部件堆叠的第一个难题是公差累积问题。人形机器人手指有微型减速器、轴承、腱绳、位置传感器等众多零件,从手腕到指尖,有十几处拼接配合,就算单个零件加工误差控制在0.05毫米以内,多段误差累积,指尖的总误差足够破坏抓取稳定性了。
普通工业设备可以靠加大外壳、预留装配间隙消化误差,但灵巧手内部空间寸土寸金,没有任何冗余空间容错。这就倒逼零件必须极致微型化,还要优化设计、整合结构,把多个零散零件做成一体化壳体,减少装配步骤,从源头降低公差累积。但这种一体化精密壳体,加工难度大、成本高,产品良品率也很难把控。
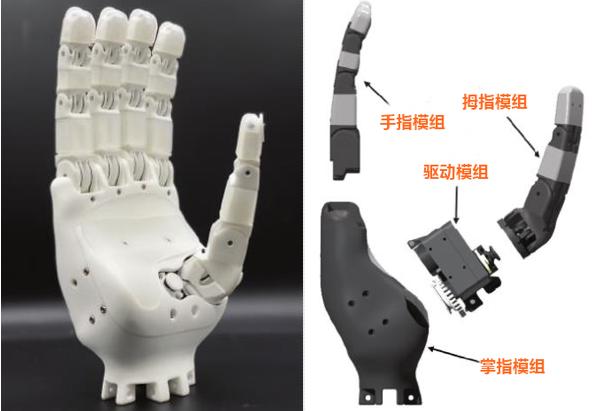
第二个难题是高密度堆叠带来的散热问题。高自由度灵巧手的手掌里面,会集成十几台微型空心杯电机,设备工作中会不停地发热,普通工业电机有足够的空间来散热,可是灵巧手内部的零件紧紧贴在一起,几乎没有空气流通的缝隙。
堆积的热量会直接传导到减速器、触觉传感器、柔性排线上,高温会加速传感设备老化、改变腱绳弹性,最终导致抓取力度不准、出现漂移。这也是很多样机演示时毫无问题,但往往工作半小时左右就会力度失控、定位偏移的核心原因,问题不在电机性能,而在堆叠结构导致的局部积热。
第三个容易被忽略的量产卡点是线束问题,灵巧手的每个关节、指尖都配有独立传感器,都有单独的信号线,一个拥有20自由度的灵巧手,其手掌和手指内部得排布数十根超细线路。手指反复弯曲、扭转,线路长期承受弯折拉扯,如果布线设计不合理,装配时很容易挤压、损坏线缆,长期使用就会出现断线、信号中断的问题。
实验室样机可以靠人工精细整理、绑扎线路,但规模化生产时,人工布线耗时极长,而且每一只手的布线一致性无法保证,目前行业也没有成熟的自动化布线方案,这也是灵巧手只能小批量手工生产、无法落地自动化产线的关键原因。
零部件堆叠还会带来供应链的连锁困境。灵巧手的所有核心零件都没有通用的标准,像微型丝杠、毫米级减速器、专用触觉传感器这些,都得单独定制开发,普通制造业都是产量越高,单件成本越低,但灵巧手完全不一样。它是属于堆叠敏感型的精密系统,零件数量越多,装配出错的地方就越多,良品率损耗会跟着上升,盲目扩大生产不但不能摊薄成本,还会因为报废的产品变多,出现产量越高、成本越贵的情况。
现在很多厂商都在堆砌自由度,靠增加电机数量来提高手部灵活度,可每多一套驱动组件,堆叠压力就会翻倍,重量、发热、公差、布线难度都跟着上升,这就导致行业有个两难的选择,高自由度的方案演示效果挺惊艳,但是量产的时候良品率低、故障率高,简化自由度的方案,堆叠压力变小了、良品率提高了,却做不了精细操作。也正因如此,行业技术路线始终无法统一,腱绳传动、微型电缸、连杆直驱等多种方案并行,没有通用标准,零部件无法批量通用,进一步推高了供应链成本。
除了硬件堆叠的问题,其实还有一个隐藏的难点。硬件装好了之后,控制算法的适配压力比较大,每一只灵巧手因为零部件装配有差异,就会存在个体动力学差异,实验室调试好的算法参数,换到同批次另一只手上,抓取力度、响应速度都会出现偏差,量产可不只是简单复制硬件,每只手都得单独标定参数,大大增加了生产的工时和成本。
总的来说,灵巧手的产业化竞争,不是比单个零件的参数,而是整套堆叠系统的综合工程能力。相信未来量产落地的破局方向,不会是无限度提升自由度,而是从顶层设计阶段就做面向量产的堆叠优化:减少零件数量、一体化集成、简化布线、提前预判公差累积与热堆积。把堆叠带来的各类风险前置到设计环节,而不是等到装配阶段再去补救。
关注我们
 扫描二维码关注微信
 手机站